Escrito por Lucy Thompson, Cientista de Pesquisa Sênior, University of New Brunswick, Canadá
Data de planejamento da Terra: sexta-feira, 27 de julho de 2026
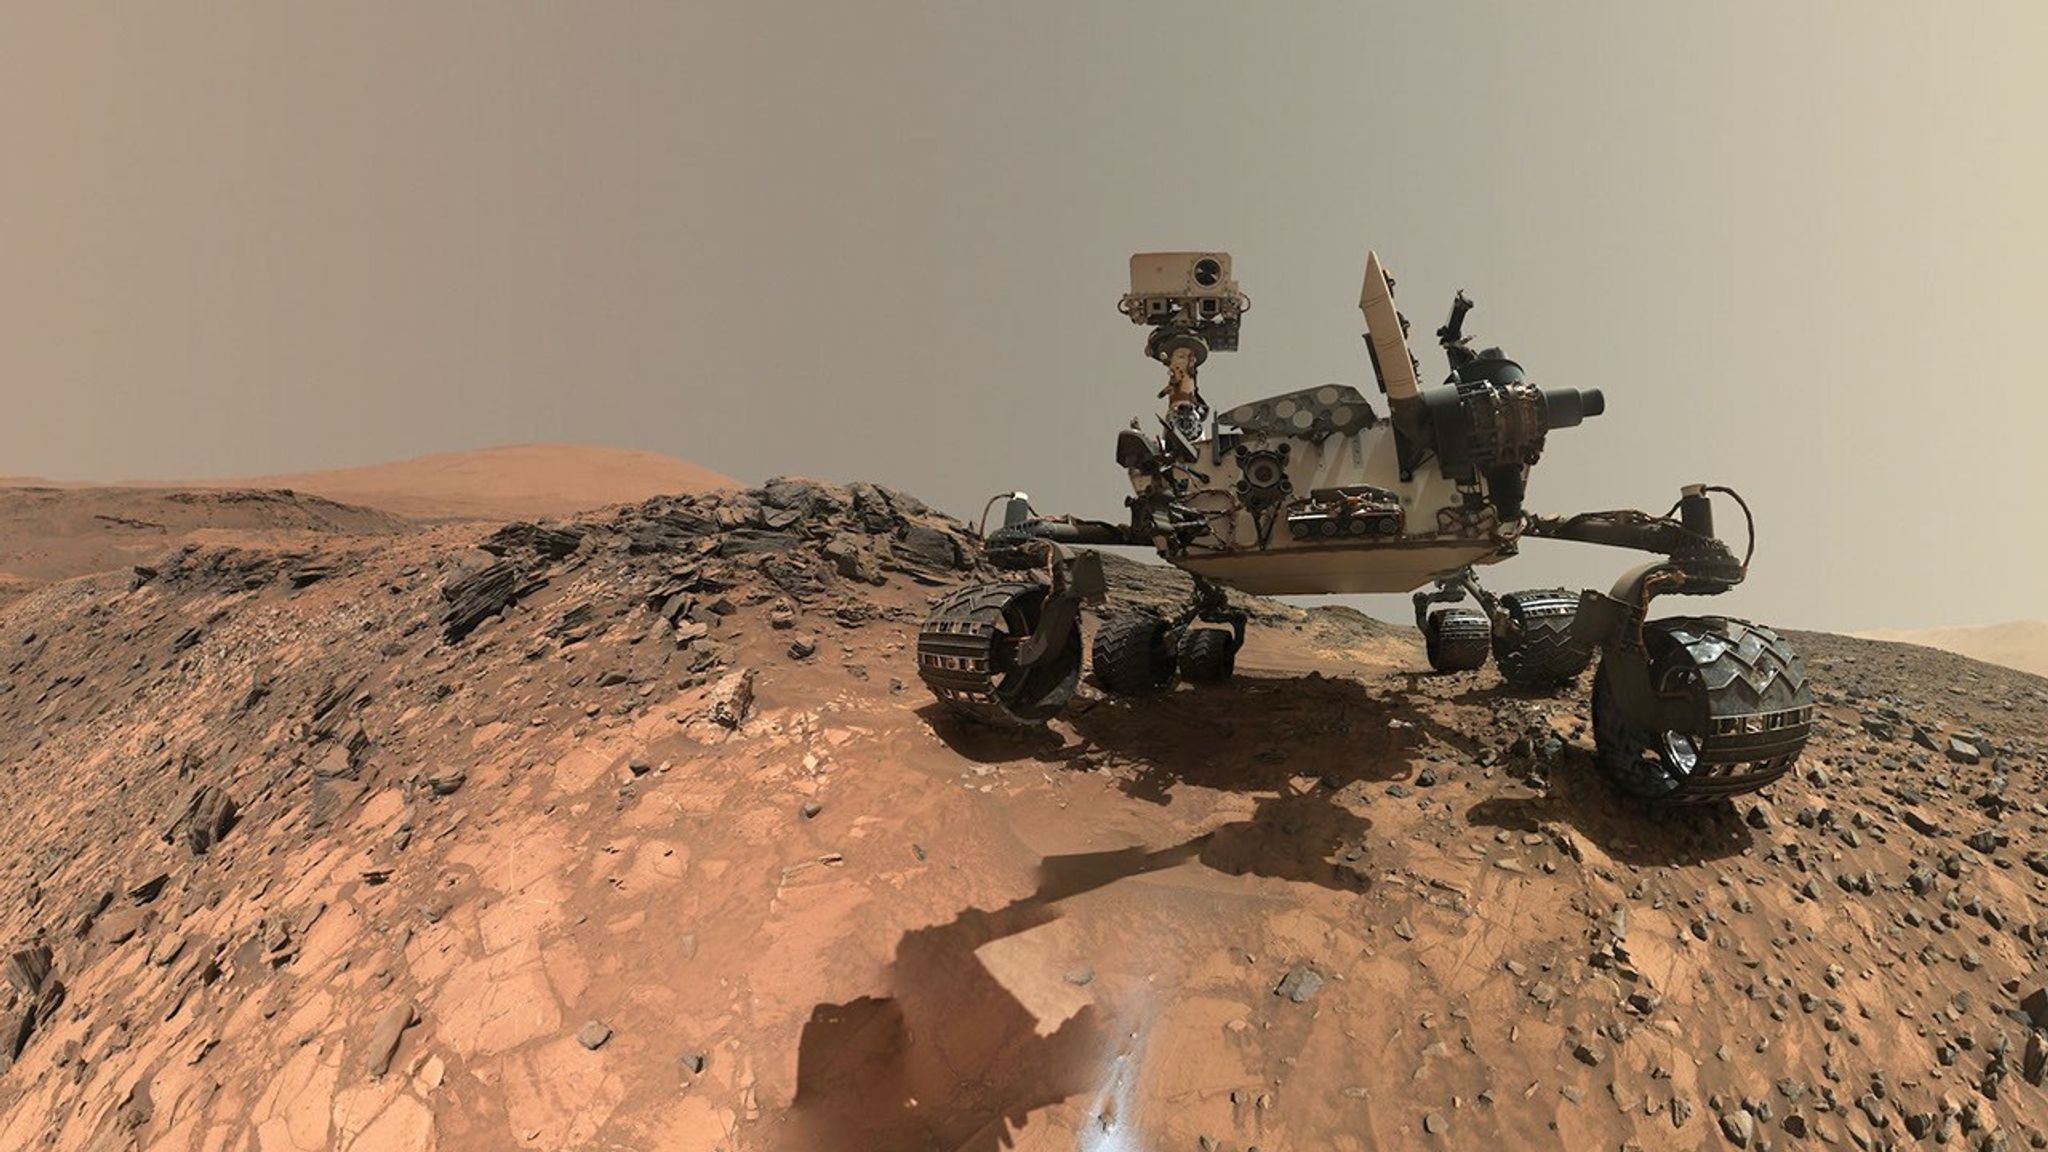
Como líder de uplink do APXS e planejadora estratégica, tenho o privilégio de trabalhar com os engenheiros do rover na maior parte dos dias em que estou em operações. O instrumento APXS mede a química de rochas, materiais não consolidados e a atmosphere, e fica na extremidade do braço robótico do Curiosity. Isso significa que qualquer alvo de interesse que queiramos analisar precisa ser seguro para que possamos posicionar o braço, o APXS e o MAHLI (o imageador de aproximação) até ele. Por isso, dependemos dos engenheiros do rover para sua avaliação e para sequenciar os movimentos do braço, de modo a nos colocar com segurança sobre os alvos.
Recentemente, nossas áreas de trabalho ficaram cheias de poeira e com relevo variado, mas os engenheiros do rover conseguiram encontrar locais que conseguiram limpar com escova e posicionar o APXS e o MAHLI. Esta semana não foi diferente, apesar de algumas de nossas áreas de trabalho parecerem menos do que ideais na observação inicial. A equipe conseguiu encontrar alvos rochosos de interesse (x5), que os engenheiros do rover conseguiram posicionar com segurança e escovar para que pudéssemos analisá-los com APXS e MAHLI. Isso garante que obtenhamos dados composicionais e imagens de alta qualidade enquanto continuamos nossa ascensão do Monte Sharp, passando por camadas rochosas de tons e texturas variados, acompanhando possíveis mudanças na química, e no ambiente deposicional e de alteração.
Os engenheiros do rover também são responsáveis por conduzir com segurança o Curiosity até as áreas de interesse identificadas pela equipe de ciência. Eles precisam avaliar o terreno quanto a possíveis perigos, como grandes blocos resistentes que poderiam danificar as rodas do rover, manchas de areia/solo em que poderíamos ficar presos e encostas íngremes nas quais o rover poderia escorregar. Apesar de um dano inesperado às rodas no início da missão e de termos ficado um pouco atolados em parte do solo/areia logo quando começamos a subir o Monte Sharp, os engenheiros conseguiram nos navegar com segurança ao longo de mais de 23 milhas (37 quilômetros) de distância percorrida e mais de 4.400 pés (cerca de 1,35 quilômetros) de ganho de elevação.
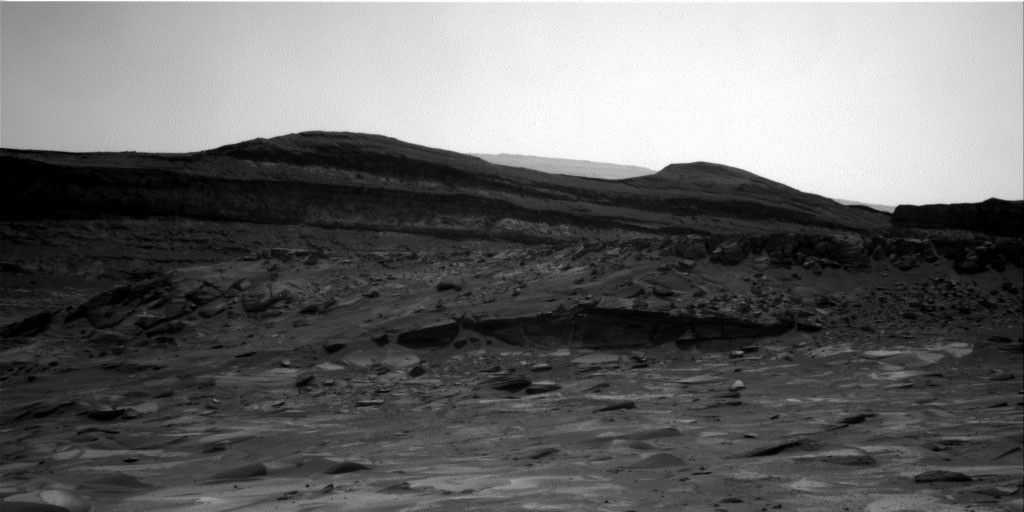
Recentemente, solicitamos dirigir até locais específicos para imagear o que o time acredita ser uma superfície erosional dentro da unidade rica em Mg-sulfato/carbonato (ver a imagem que acompanha esta postagem). Naturalmente, os engenheiros conseguiram atender aos nossos desejos: a primeira parada foi concluída no plano de segunda-feira, e a condução que está sendo planejada neste fim de semana nos levará até a próxima parada.
Os engenheiros do rover também garantem que nossas atividades de perfuração sejam executadas com segurança e com sucesso, e são responsáveis por sequenciar o movimento do braço necessário para entregar as amostras perfuradas aos nossos instrumentos internos CheMin e SAM. Isso exigiu reconfigurar completamente a forma como perfuramos depois que um motor falhou em 2016, com trabalho extensivo nos bastidores no JPL por quase um ano e meio antes de retomarmos as operações. Desde então, o Curiosity já perfurou mais de 20 alvos rochosos.
Assim, obrigado aos engenheiros do rover e a todos os engenheiros e cientistas da equipe do Curiosity: tivemos mais uma semana completa de atividades no interior da cratera de Gale. Continuamos a acompanhar a química, as texturas, o tom e as estruturas sedimentares da unidade de sulfato/carbonato enquanto subimos o Monte Sharp e nos aproximamos cada vez mais da unidade Yardang com APXS, ChemCam, MAHLI e Mastcam. O Curiosity também continua a monitorar o ambiente local dentro de Gale e a atmosphere em geral.
- Quer ler mais postagens da equipe do Curiosity? Visite Mission Updates
- Quer saber mais sobre os instrumentos científicos do Curiosity? Visite a página Science Instruments