Escrito por Vandi Verma, engenheira-chefe de Operações Robóticas do Jet Propulsion Laboratory da NASA
12 de outubro de 2026
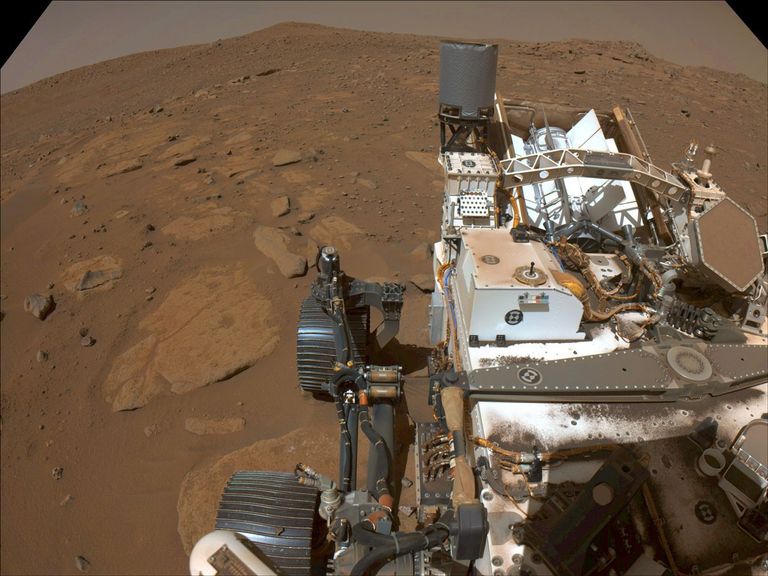
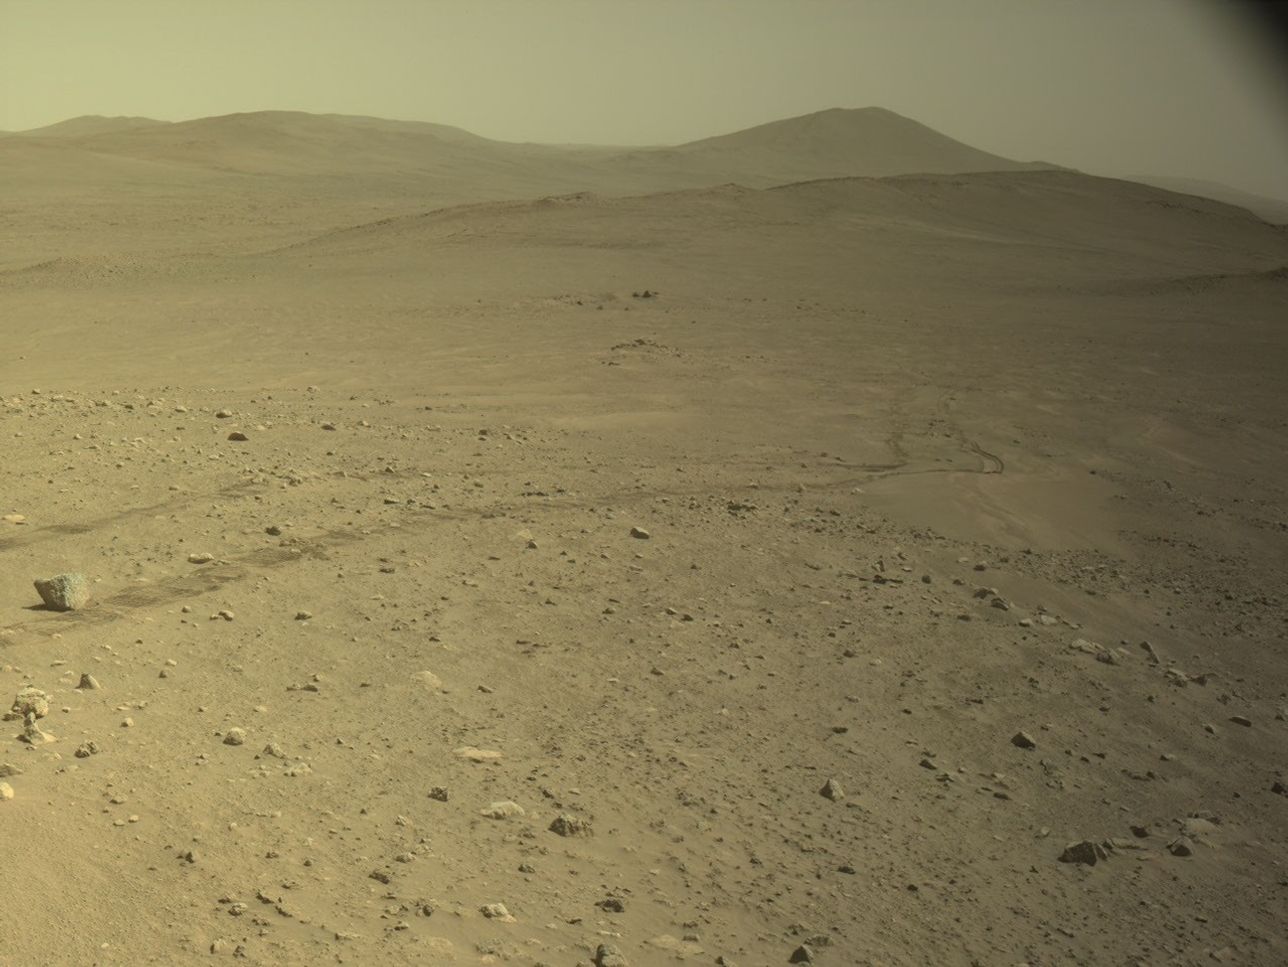
Desde a última atualização do blog, a Perseverance alcançou um marco importante em Marte. No Sol 2006 (11 de outubro de 2026), o odômetro marcou 45,22 quilômetros (28,10 milhas), estabelecendo um novo recorde para a maior distância percorrida em outro corpo celeste. Seu gêmeo de engenharia aqui na Terra até recebeu uma placa do Guinness World Records para celebrar a conquista.
Dois meses atrás, no Sol 1947, faltavam cerca de 200 metros para o odômetro atingir esse marco, uma distância que poderia ser facilmente percorrida em uma única condução usando a Navegação Autônoma (AutoNav). No entanto, o rover estava em uma área de grande interesse científico e passou um tempo fazendo trajetos curtos para desgastar rochas e realizar pesquisas científicas de proximidade em afloramentos rochosos antigos. Quando a Perseverance finalmente ficou pronta para seguir para um novo local, ultrapassou o recorde.
A caminho do recorde de distância percorrida, a Perseverance navegou por terrenos desafiadores e também desenvolveu novas maneiras de se deslocar pela superfície marciana. Os vários encontros da Perseverance com campos densos de rochas e encostas íngremes levaram a equipe a reavaliar as diretrizes de condução, para que o rover esteja mais bem preparado para lidar com terrenos difíceis. Após executar milhares de simulações, a equipe aumentou o limite de inclinação do rover para 24 graus e reduziu a altura mínima necessária sob a parte inferior do rover para 20 centímetros (cerca de 7,9 polegadas). A equipe também atualizou o software de frenagem do rover para evitar riscos representados por rochas, quase dobrou os limites de corrente dos motores de direção, atualizou o software de voo com “tabelas dinâmicas de deslizamento” para modelar o deslizamento esperado e usou a condução transversal à encosta para firmar melhor as rodas no leito rochoso exposto.
Uma das atualizações mais empolgantes feitas pela equipe é um recurso de condução autônoma chamado Localização Global a bordo (GBLC). O GBLC reaproveita o processador comercial de alta velocidade da Estação Base do Helicóptero Ingenuity para comparar imagens da superfície e orbitais e localizar o rover autonomamente em coordenadas globais ao final de um trajeto — como se tivéssemos GPS em um mundo sem esse sistema. Isso permite que a Perseverance percorra distâncias maiores sem intervenção humana. Ao contrário do computador principal de voo da Perseverance, esse coprocessador não é protegido contra o ambiente de radiação extrema da superfície marciana, onde a atmosfera rarefeita e a ausência de uma magnetosfera global oferecem pouca proteção. Essa radiação pode causar “inversões transitórias de bits” na memória necessária para o funcionamento do software, e a equipe desenvolveu uma abordagem eficaz, baseada em software, para aumentar a resistência à radiação. Pensando nas maiores exigências de trajetos mais longos e no planejamento de mais atividades com menos recursos, a equipe também está explorando o uso de IA generativa para ajudar a propor soluções de forma eficiente e guiar a AutoNav pelos muitos trechos de uma rota estratégica.
A equipe está usando as lições aprendidas ao longo dos 45 quilômetros (mais de 28 milhas) percorridos para reinventar a maneira como o rover se desloca pela superfície marciana. À medida que a Perseverance sobe cada vez mais pela borda da cratera, o próximo salto na exploração autônoma de Marte está apenas começando.
- Quer ler mais publicações da equipe da Perseverance? Acesse Atualizações da missão
- Quer saber mais sobre os instrumentos científicos da Perseverance? Acesse a página Instrumentos científicos